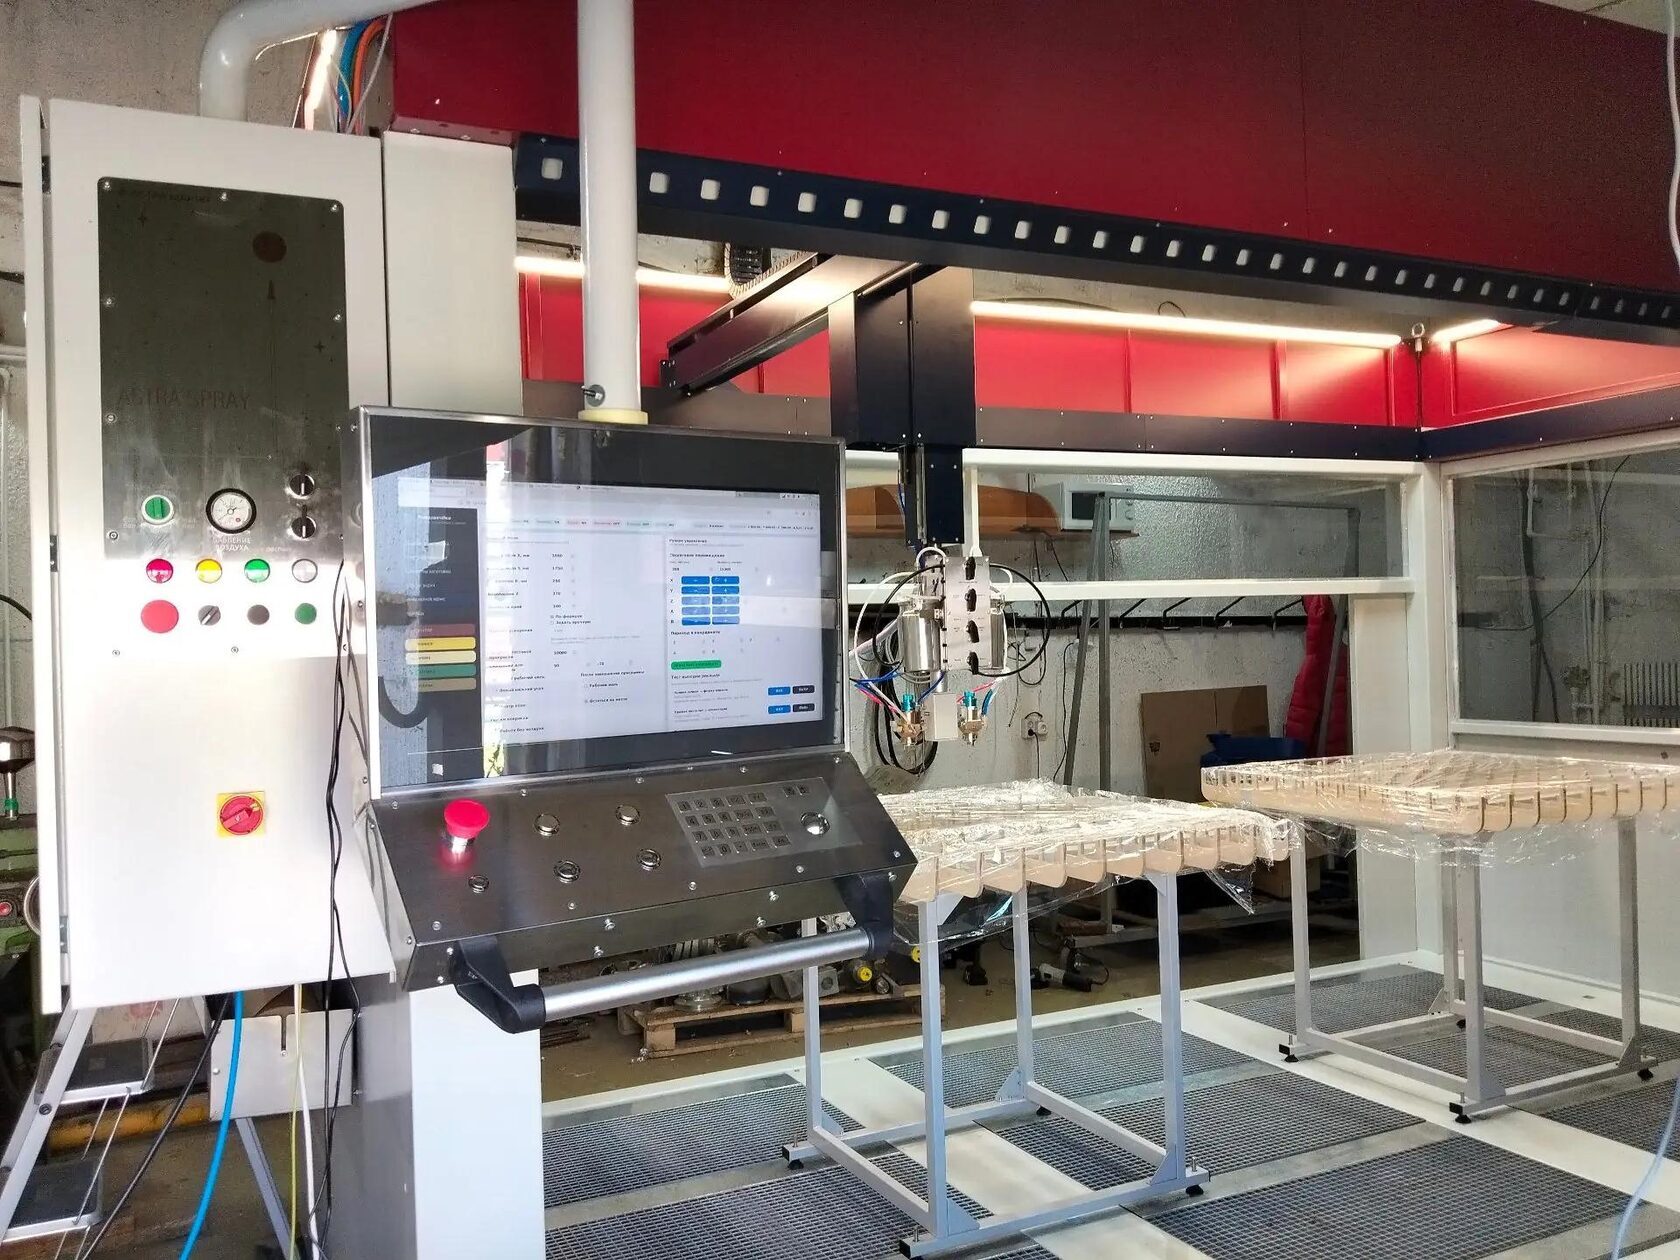
Пять осей.
Одна согласованная
траектория.

ТЕХНОЛОГИЯ ASTRA SPRAY 4000
Робот одновременно меняет положение по X, Y и Z, поворачивает и наклоняет распылители. Движение и нанесение ЛКМ задаются программой под геометрию детали.
Пять осей манипулятора Два розовых распылителя закреплены на общем поворотном узле. Наклон двух распылителей меняется синхронно вокруг их креплений. Стрелки с наконечниками показывают поворот и наклон. Пунктир соединяет узел с его проекцией на деталь. XYZ Z X · Y · Z · поворот · наклон

Положение и угол
меняются вместе

X
Y
Z
Поворот
Наклон
Распылители и траекторияОбщий поворотный узел

Нажмите, чтобы посмотреть движение. Схема поясняет принцип. Время и геометрия условные.

ПРИНЦИП СОГЛАСОВАННОГО ДВИЖЕНИЯ

Разница видна на одной траектории

На обеих схемах показаны одинаковые начало и конец. Слева оси работают по очереди. Справа X и Y работают одновременно.

УСТАРЕВШАЯ ТЕХНОЛОГИЯ

Сначала одна ось,
потом другая

Вид сверху · одинаковые начало и конец

Последовательное перемещение по X и Y От начальной точки в левом нижнем углу манипулятор сначала движется по горизонтали по оси X, затем по вертикали по оси Y. В один момент движется только одна из этих осей. XY НачалоКонец 1 · X2 · Y XY

Два отдельных участка.
Движение по X завершается, затем начинается движение по Y.
АСТРАМАЛЯР · СОВМЕСТНАЯ РАБОТА ОСЕЙ

Несколько осей
в одном движении

Вид сверху · одинаковые начало и конец

Диагональное движение при одновременной работе X и Y От той же начальной точки к той же конечной манипулятор перемещается по диагонали. Координаты X и Y меняются одновременно. Две полосы внизу показывают совместную работу осей. XY НачалоКонец X + Y XY

Одна согласованная траектория.
Оси X и Y меняют положение манипулятора одновременно.

Сравниваются способы управления осями. Схема не задаёт скорость цикла и не оценивает конкретную модель другого производителя.

ДЕКАРТОВЫЙ РОБОТ

Движение по направляющим

Декартовая конструкцияПоперечная балка опирается с двух сторон. Манипулятор перемещается по линейной направляющей над плоской деталью. Большая плоская деталь

Линейные оси задают перемещение. Высоту и ориентацию распылителей меняют под рельеф и торцы.

АНТРОПОМОРФНЫЙ РОБОТ

Движение через шарниры

Антропоморфная конструкцияПоложение инструмента определяется совместной работой шарниров. На большом вылете учитывают податливость звеньев и приводов. Схема не показывает измеренную погрешность. Большая плоская деталь

Гибкий доступ к сложной объёмной геометрии. При большом вылете важны жёсткость звеньев и приводов.

Нанесение и переходыРозовые прямые участки показывают нанесение на деталь. Серые пунктирные соединения показывают переходы между проходами без подачи ЛКМ. Граница нанесения и момент переключения задаются с учётом факела, торцов и задержек системы. Деталь с небольшим рельефом
Проход с ЛКМПереход без подачи
01 / МЕХАНИКА
Жёсткая опора
02 / ДВИЖЕНИЕ
Согласованная траектория
03 / ПОДАЧА
ЛКМ в заданной зоне

ПЯТАЯ ОСЬ И НАНЕСЕНИЕ ЛКМ

Два пистолета.
Два режима нанесения ЛКМ.

Схемы ниже показывают окраску плоскости двумя автоматическими пистолетами. Торец окрашивает один пистолет; подача второго отключена. Они установлены симметрично относительно оси манипулятора. Между дюзами 160 мм. Оба пистолета перемещаются и поворачиваются синхронно от одного привода. На узел можно установить и четыре пистолета: исполнение подбираем под задачу производства.

ПОСЛЕДОВАТЕЛЬНО

Два мокрых слоя
за один проход

Вид сверху · пистолеты идут друг за другом

Последовательное нанесение двумя пистолетами Манипулятор движется вправо. Первый пистолет впереди наносит первый мокрый слой. Второй пистолет следует за ним на расстоянии 160 миллиметров по той же дорожке и наносит второй мокрый слой. Между дюзами показана центральная ось. Внизу показано сечение двух слоёв на одной поверхности. Движение 2 1 160 мм Сечение покрытия 1 2
Первый слойВторой слой поверх первого

Первый пистолет наносит мокрый слой ЛКМ. Второй следует за ним по той же траектории и наносит следующий мокрый слой. За один проход получаются два слоя на одной дорожке.

Одна дорожка. Два мокрых слоя.Режим мокрого нанесения согласуют с технологией выбранного ЛКМ.

ПАРАЛЛЕЛЬНО

Две дорожки
за один проход

Вид сверху · пистолеты идут рядом

Параллельное нанесение и перекрытие следующим проходом Два пистолета движутся вправо рядом друг с другом. Расстояние между дюзами поперёк движения 160 миллиметров. Каждый наносит ЛКМ на отдельную полосу. Следующий проход показан пунктиром и штриховкой: его дорожка заполняет промежуток и перекрывает края предыдущих дорожек. Центральная ось и общий привод находятся между пистолетами. Ширина факела и шаг показаны условно. Процент перекрытия регулируется. Движение 1 2 160 мм
Первый проходСледующий проход

Пистолеты наносят ЛКМ на две параллельные полосы. На следующем проходе покрытие частично или полностью закрывает промежуток. Процент перекрытия можно регулировать.

Вдвое меньше проходов по плоскости.Две полосы сокращают число проходов по плоскости вдвое при сопоставимых режимах. Время полного цикла зависит также от загрузки и других операций.

Круг между дюзами обозначает ось манипулятора. Пистолеты связаны общим приводом поворота.

Процент перекрытия регулируется. Шаг проходов и режим нанесения задают в программе под изделие и ЛКМ. Ширина полос на схеме условная. Схема поясняет работу двух пистолетов; также возможно исполнение с четырьмя.

Точно повторяет геометрию детали
Оси X, Y и Z могут работать совместно. Программа задаёт положение манипулятора и переходы между участками и элементами детали.
Поворот без ручной перенастройки
Пара распылителей поворачивается синхронно. Наклон задаётся под участок поверхности и меняется по программе во время движения.
Сложная геометрия
Одновременное движение манипулятора по нескольким координатам позволяет быстро перестраивать факел под сложные участки изделия повышая качество и производительность
Обсудить автоматизацию

Положение, угол и режим нанесения связаны программой

Манипулятор может перемещаться по любой траектории в плоскости и в пространстве. При переходе с плоскости на торец или на сложные участки, робот самостоятельно меняет угол распылителей и давление воздуха до заданных параметров формируя необходимый угол и факел.
ПОЧЕМУ ДЕКАРТОВАЯ КОНСТРУКЦИЯ

Жёсткая основа для стабильного нанесения ЛКМ

Для дверей, мебельных фасадов и крупных панелей с небольшим рельефом важно сохранять заданную траекторию на всей площади. Линейные направляющие и опоры портала создают для этого жёсткую механическую основу.
УПРАВЛЕНИЕ НАНЕСЕНИЕМ

Стабильное движение. ЛКМ в нужной зоне.

На большой плоскости результат определяет вся система: конструкция, согласованное движение и управление подачей ЛКМ.
Повторение заданной траектории
Портальная конструкция помогает уменьшать колебания. Программа согласует перемещение по X, Y и Z, поворот и наклон распылителей.
Скорость, угол и перекрытие
Режим нанесения выбирают под деталь и материал. Шаг проходов и процент перекрытия регулируются. Пистолеты могут работать последовательно или параллельно.
Меньше лишней подачи за краем
Включение и отключение ЛКМ связывают с траекторией, шириной факела и задержками системы. Переход между проходами можно выполнять без подачи. Торцы учитывают отдельно.
Жёсткость помогает стабилизировать движение. Качество покрытия и расход ЛКМ также зависят от подготовки поверхности, распылителей, свойств материала и вентиляции.
ОТ КОНСТРУКЦИИ К РЕЗУЛЬТАТУ

Что это даёт вашему производству

Меньше нежелательных колебаний
Жёсткий портал помогает удерживать положение распылителей при разгоне и смене направления. Это создаёт основу для точного повторения траектории.
Стабильные условия покрытия
Расстояние до детали, скорость и угол влияют на распределение ЛКМ. Механика и программа помогают повторять эти условия от детали к детали.
Рабочая зона под изделие
Длину и ширину линейных осей выбирают под габариты деталей. При увеличении пролёта рассчитывают балку, опоры и приводы.
Аргумент про жёсткость обоснован: Bosch Rexroth отмечает преимущества линейных систем по жёсткости, точности и динамике. Makor применяет декартовую конструкцию для окраски плоских поверхностей и панелей. Это поддерживает наше позиционирование для дверей, фасадов и крупных деталей с небольшим рельефом.
В сравнении Bosch Rexroth рассматриваются системы перемещения. Применение этих свойств к окраске дверей и фасадов является инженерным выводом. Точность, время цикла и качество покрытия оценивают для конкретной машины, детали и технологии.
Режим выбирают под изделие, материал покрытия и требования к результату.

О технологии
без недосказанности

Все пять осей могут работать одновременно?
Да. Перемещение по X, Y и Z согласуется с поворотом и наклоном распылителей. Необходимые движения задают в программе.
Как регулируется перекрытие проходов?
Шаг проходов и процент перекрытия настраивают под ширину факела, изделие и ЛКМ. Расстояние между дюзами в показанной схеме составляет 160 мм, но может и меняться под ваши условия.
Можно установить четыре пистолета?
Да, доступно исполнение с четырьмя пистолетами. На приведённых схемах показана работа двух. Комплектацию подбирают под вашу технологическую задачу.
Что означает скорость до 120 м/мин?
Это максимальная скорость перемещения манипулятора. Скорость нанесения ЛКМ и время полного цикла зависят от изделия, режима покрытия, загрузки и других операций.
Задать вопрос о комплектации

Обсудим технологию
для ваших деталей?

Оставьте телефон. Уточним геометрию изделия и используемые ЛКМ, ответим на вопросы по движению и комплектации робота.
Made on
Tilda